Library
Human robot interaction
18 published papers.
 5:36
Adapt3R: Adaptive 3D Scene Representation for Domain Transfer in Imitation Learning
Learning from demonstration · deck
 5:46
Estimating Value of Assistance for Online POMDP Robotic Agents
Shared autonomy · deck
 4:48
FlashBack: Consistency Model-Accelerated Shared Autonomy
Shared autonomy · deck
 4:41
PrioriTouch: Adapting to User Contact Preferences for Whole-Arm Physical Human-Robot Interaction
· deck
 5:26
KDPE: A Kernel Density Estimation Strategy for Diffusion Policy Trajectory Selection
Learning from demonstration · deck
 5:51
Data Retrieval with Importance Weights for Few-Shot Imitation Learning
Learning from demonstration · deck
 5:03
AirExo-2: Scaling up Generalizable Robotic Imitation Learning with Low-Cost Exoskeletons
Learning from demonstration · deck
 7:51
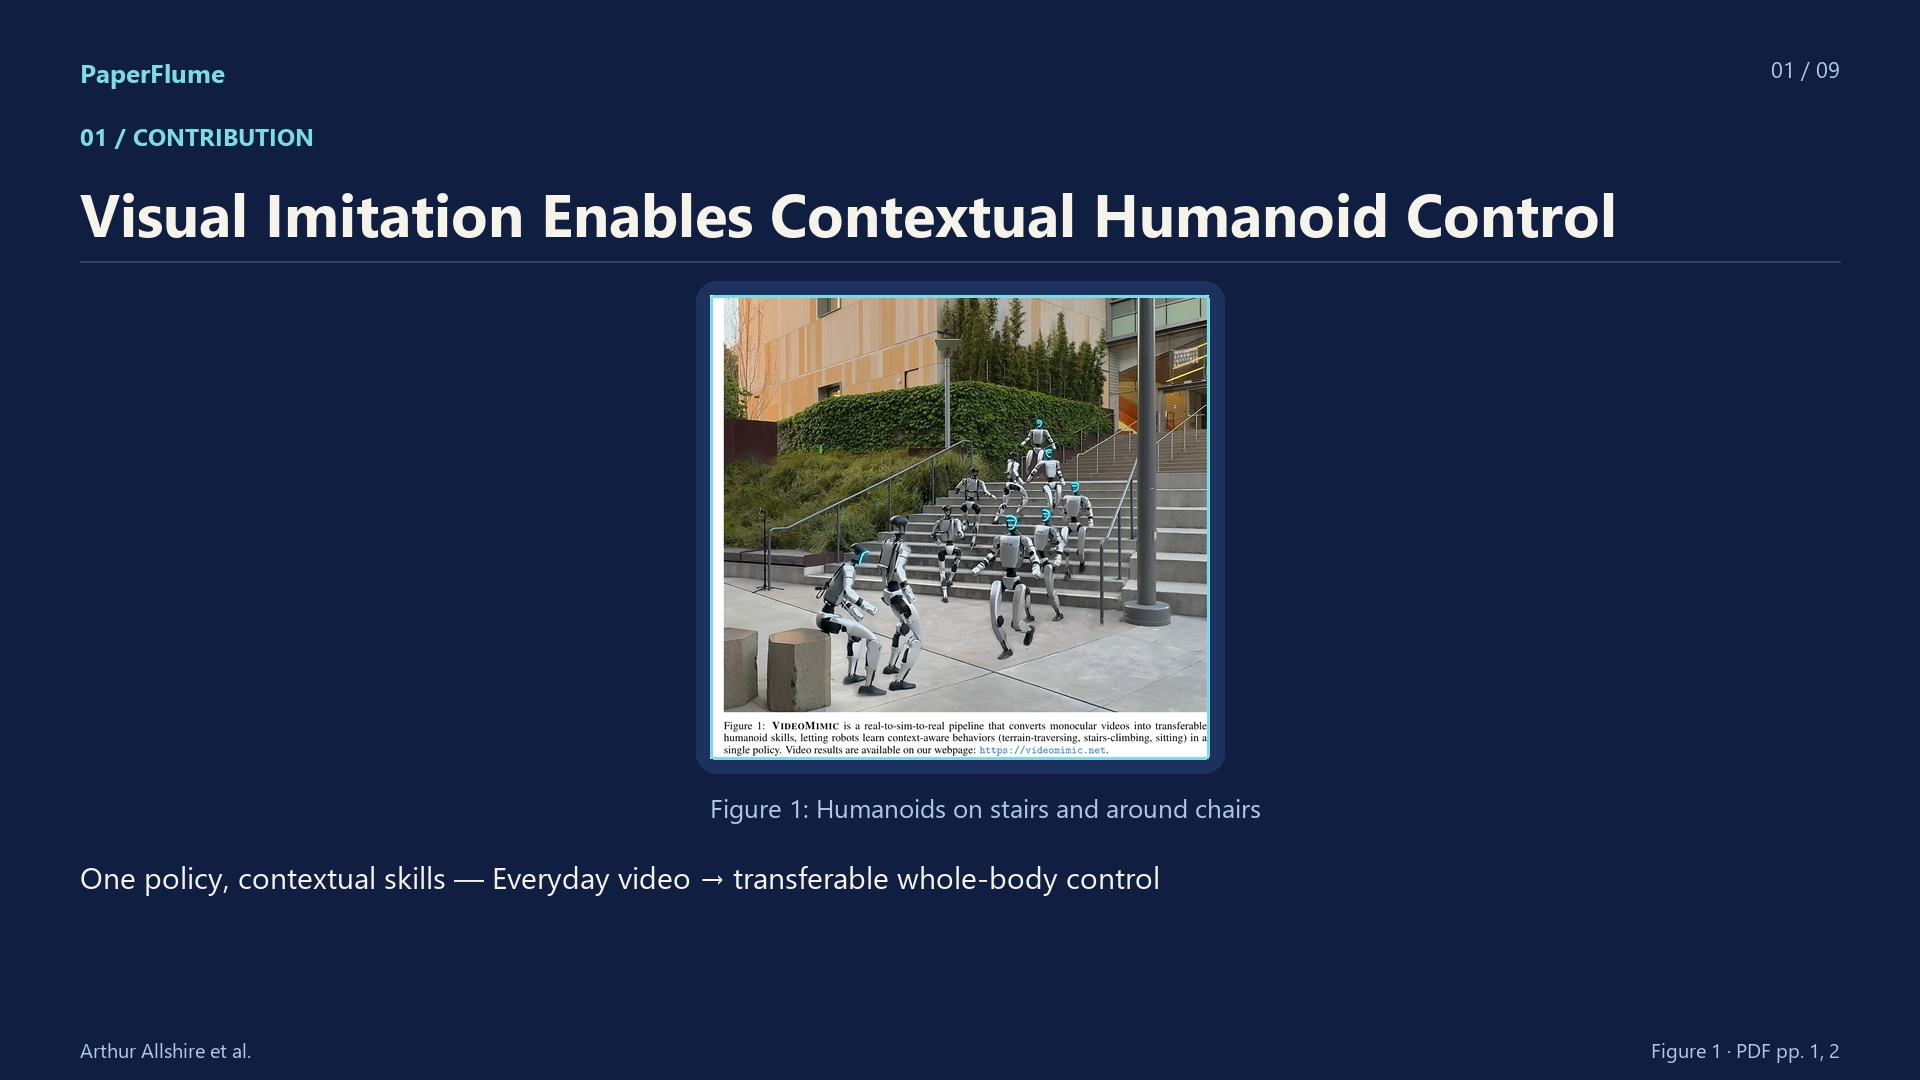
Visual Imitation Enables Contextual Humanoid Control
Learning from demonstration · deck
 7:52
SAIL: Faster-than-Demonstration Execution of Imitation Learning Policies
Learning from demonstration · deck
 5:31
ImMimic: Cross-Domain Imitation from Human Videos via Mapping and Interpolation
Learning from demonstration · deck
 5:51
DemoSpeedup: Accelerating Visuomotor Policies via Entropy-Guided Demonstration Acceleration
Learning from demonstration · deck
 7:38
A Robust Task-Level Control Architecture for Learned Dynamical Systems
Learning from demonstration · deck
 6:36
Escaping the Diversity Trap in Robotic Manipulation via Anchor-Centric Adaptation
Learning from demonstration · deck
 7:52
GCIMOPT: Learning efficient goal-conditioned policies by imitating optimal trajectories
Trajectory optimisation · deck
 6:37
Active Constraint Learning in High Dimensions from Demonstrations
Trajectory optimisation · deck
 6:58
XR-1: Towards Versatile Vision-Language-Action Models via Learning Unified Vision-Motion Representations
Learning from demonstration · deck
 6:50
DexUMI: Using Human Hand as the Universal Manipulation Interface for Dexterous Manipulation
Dexterous hands · deck
 6:17
HoMMI: Learning Whole-Body Mobile Manipulation from Human Demonstrations
Mobile manipulation · deck
2603.03243